2026 · Inseneeria, päikeseenergia
Päikesevarjestussüsteem, mida saab kujundada veebibrauseris
Sunspot paigutab peegli kaardile, arvutab optika ja mehaanika ning annab seejärel kõik valmistamiseks üle: 3D-printimise STL-failid, materjalide loendi, Arduino eskiisi ja juhendi. Töötamisel ei kasuta see AI-d. Koodi kirjutasime AI abil.
- Osade tüübid
- 129
- Kokkupanemist vajavad osad
- 1 587
- STL-failid pakis
- 28, kokku 211 tk
- Materjalide loend
- 107 üksust
- Peeglid
- 37 tahku, 865 cm²
- Rakenduse kood
- 89 346 TypeScripti rida
- Automaattestid
- 790 juhtumit 72 failis
- Esimesest commit’ist versioonini 1.0.0
- 26.–28. oktoober 2026
01Mis see on
37 muutuva kõverusega peegliga heliostaat
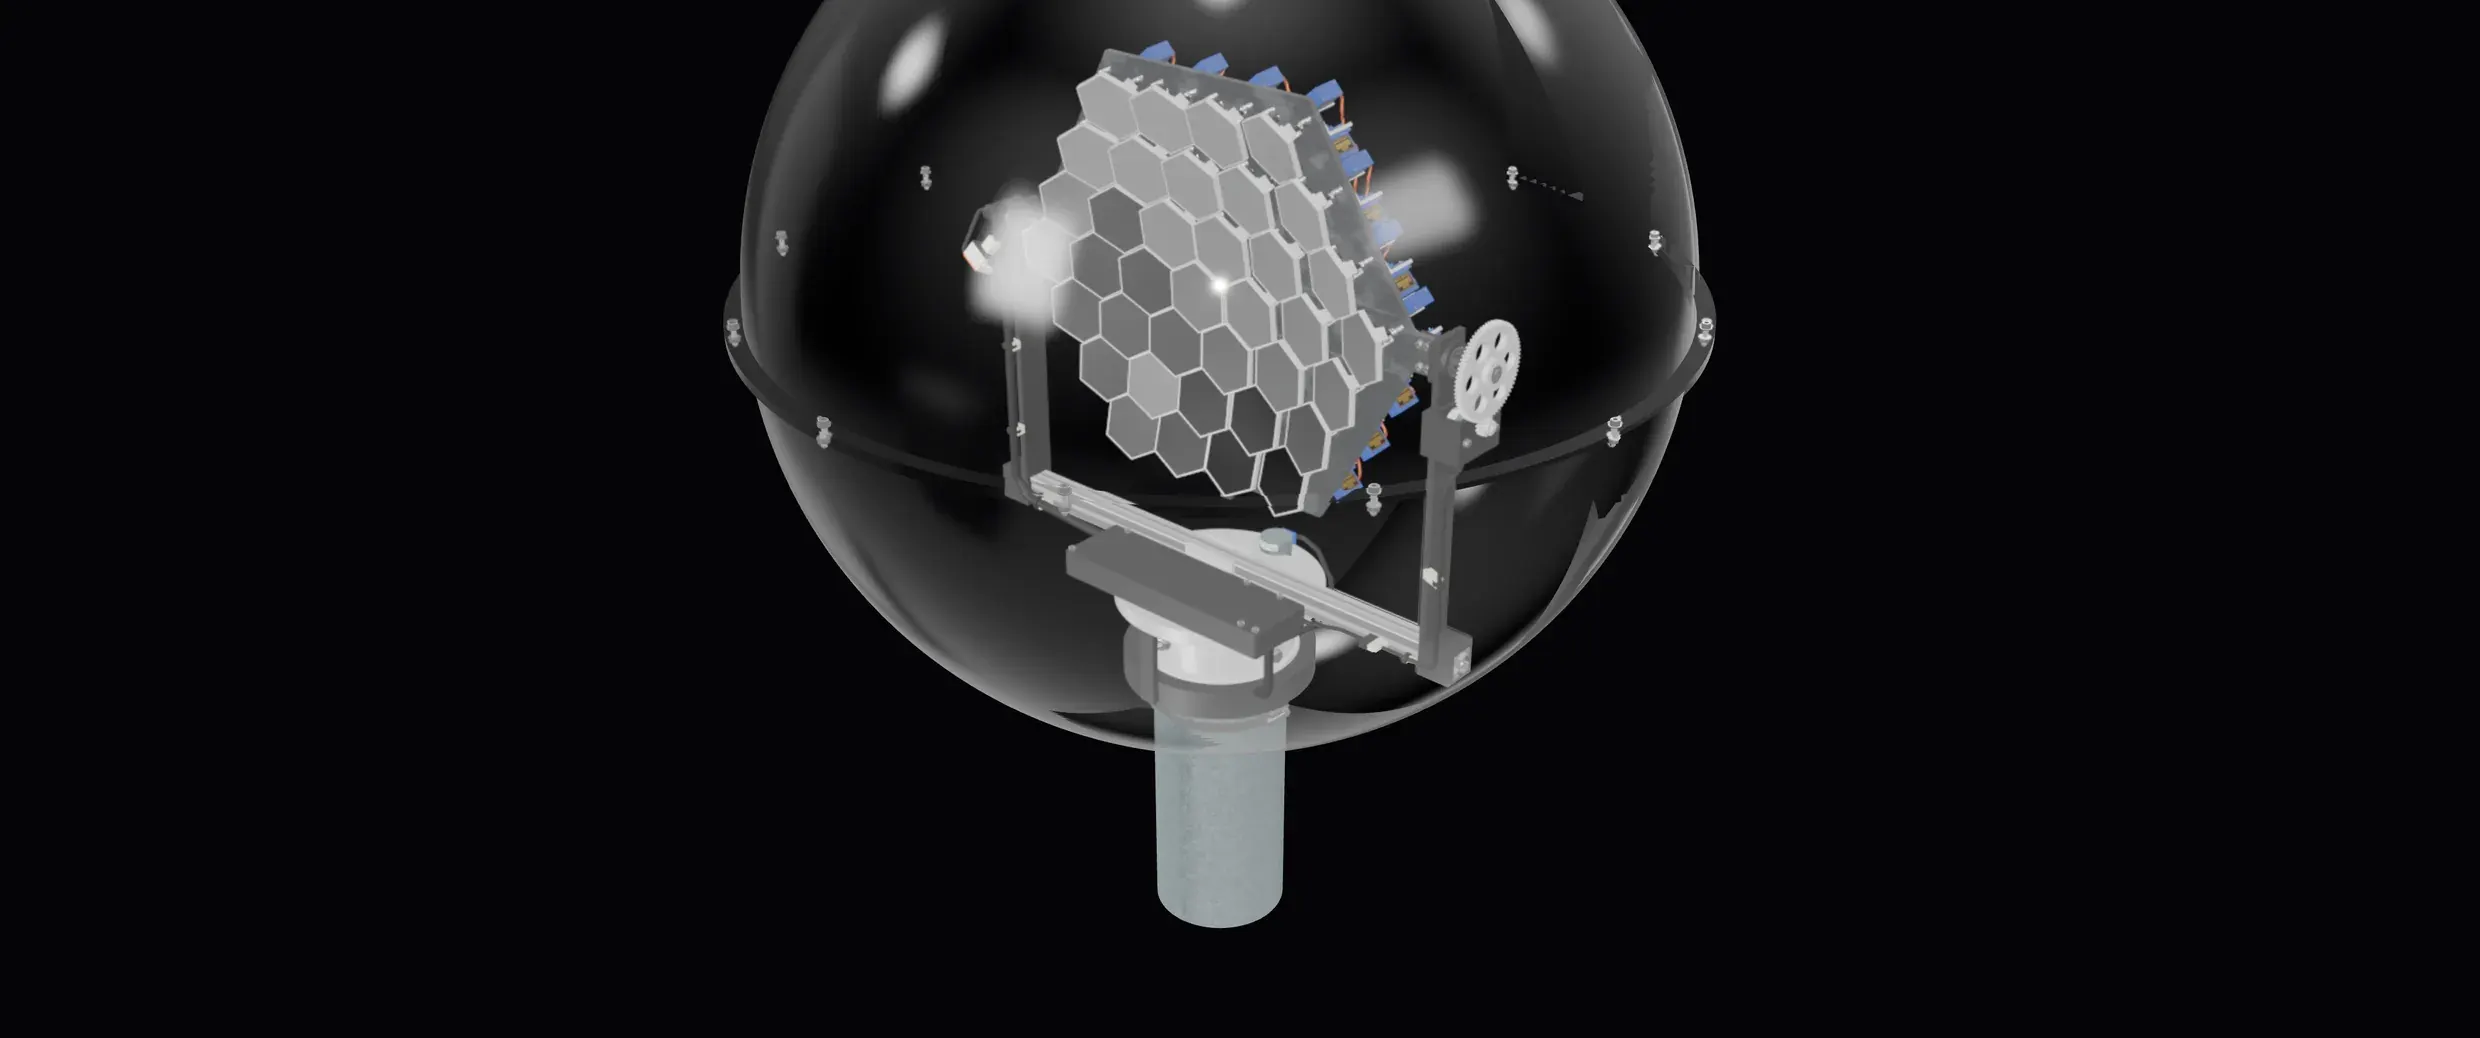
Heliostaat on peegel, mis pöördub ise päikese järgi ja suunab valguse valitud punkti. Sunspot koosneb 37 kuusnurksest tahust, millel on 2 mm akrüülpeegel. Tahkude külje pikkus on 30 mm, peeglite kogupindala 865 cm² ja kogu peeglikomplekti kaal 5,64 kg.
Iga tahku kallutab kaks servomootorit, kokku on neid 74. Peeglite komplekt toimib seega ühe muudetava kumerusega peeglina: valguslaigu saab koondada sihtmärgile, mis asub 4 m või 30 m kaugusel. Kogu seade pöörleb kahes teljes, asimuudi- ja elevatsiooniteljel, 28BYJ-48 samm-mootorite abil. Seda katab umbes 724 mm läbimõõduga PMMA-kuppel.
Rakendus sunspot.hexart.io on tasuta ja konto pole vajalik. See on näide meie tänasest tööst: inseneriprojekt alates nõuete määratlemisest kuni tootmisvalmis paketini.
02Ei ole AI, vaid kood
Selles toimingus ei ole tehisintellekti
Rakendus ei kasuta ühtegi AI-mudelit. Koodi abil arvutatakse iga arv kirjanduses ja standardites esitatud valemite järgi, mida saab arvutuste dokumentatsioonist kontrollida. Sama parameetrite komplekt annab detailidele samad mõõtmed.
Päikese asukoha arvutab NOAA ja Meeuse algoritm koos refraktsiooniga. Otsese kiirguse (DNI) arvutab Meineli mudel Laue parandusega, õhumassi Kasteni ja Youngi 1989. aasta valem ning päikeseketta kuju Buie mudel. Tuulekoormus arvutatakse standardi EN 1991-1-4 järgi, hammasrataste hambad standardi ISO 6336 järgi ning laagrid standardite ISO 76 ja ISO 281 järgi.
Kus AI töötas
AI osales koodi kirjutamisel. Nõuded määras Paul Lazniak ning AI-agentide meeskond kirjutas koodi lainetena: autorid töötasid paralleelselt eri failides, seejärel tegid eraldi agendid integratsiooni ja ülevaatuse. Funktsioonide autorid kasutasid Claude Opus 5.5, üksikute päringute kontrollimiseks kasutati Claude Sonnet 5.5.
Seitse uuringuagenti koostasid 30 komponentide andmelehte kataloogiandmetega. Üks koordineeriv sessioon juhtis 25 agenti. Tööreegel oli järgmine: arvud peavad olema kontrollitavad ja igal väärtusel peab olema allikas.
03Simulatsioon
Päike, tuul ja ehituseelne riskianalüüs
-
160 000 kiirt 0,1 sekundiga
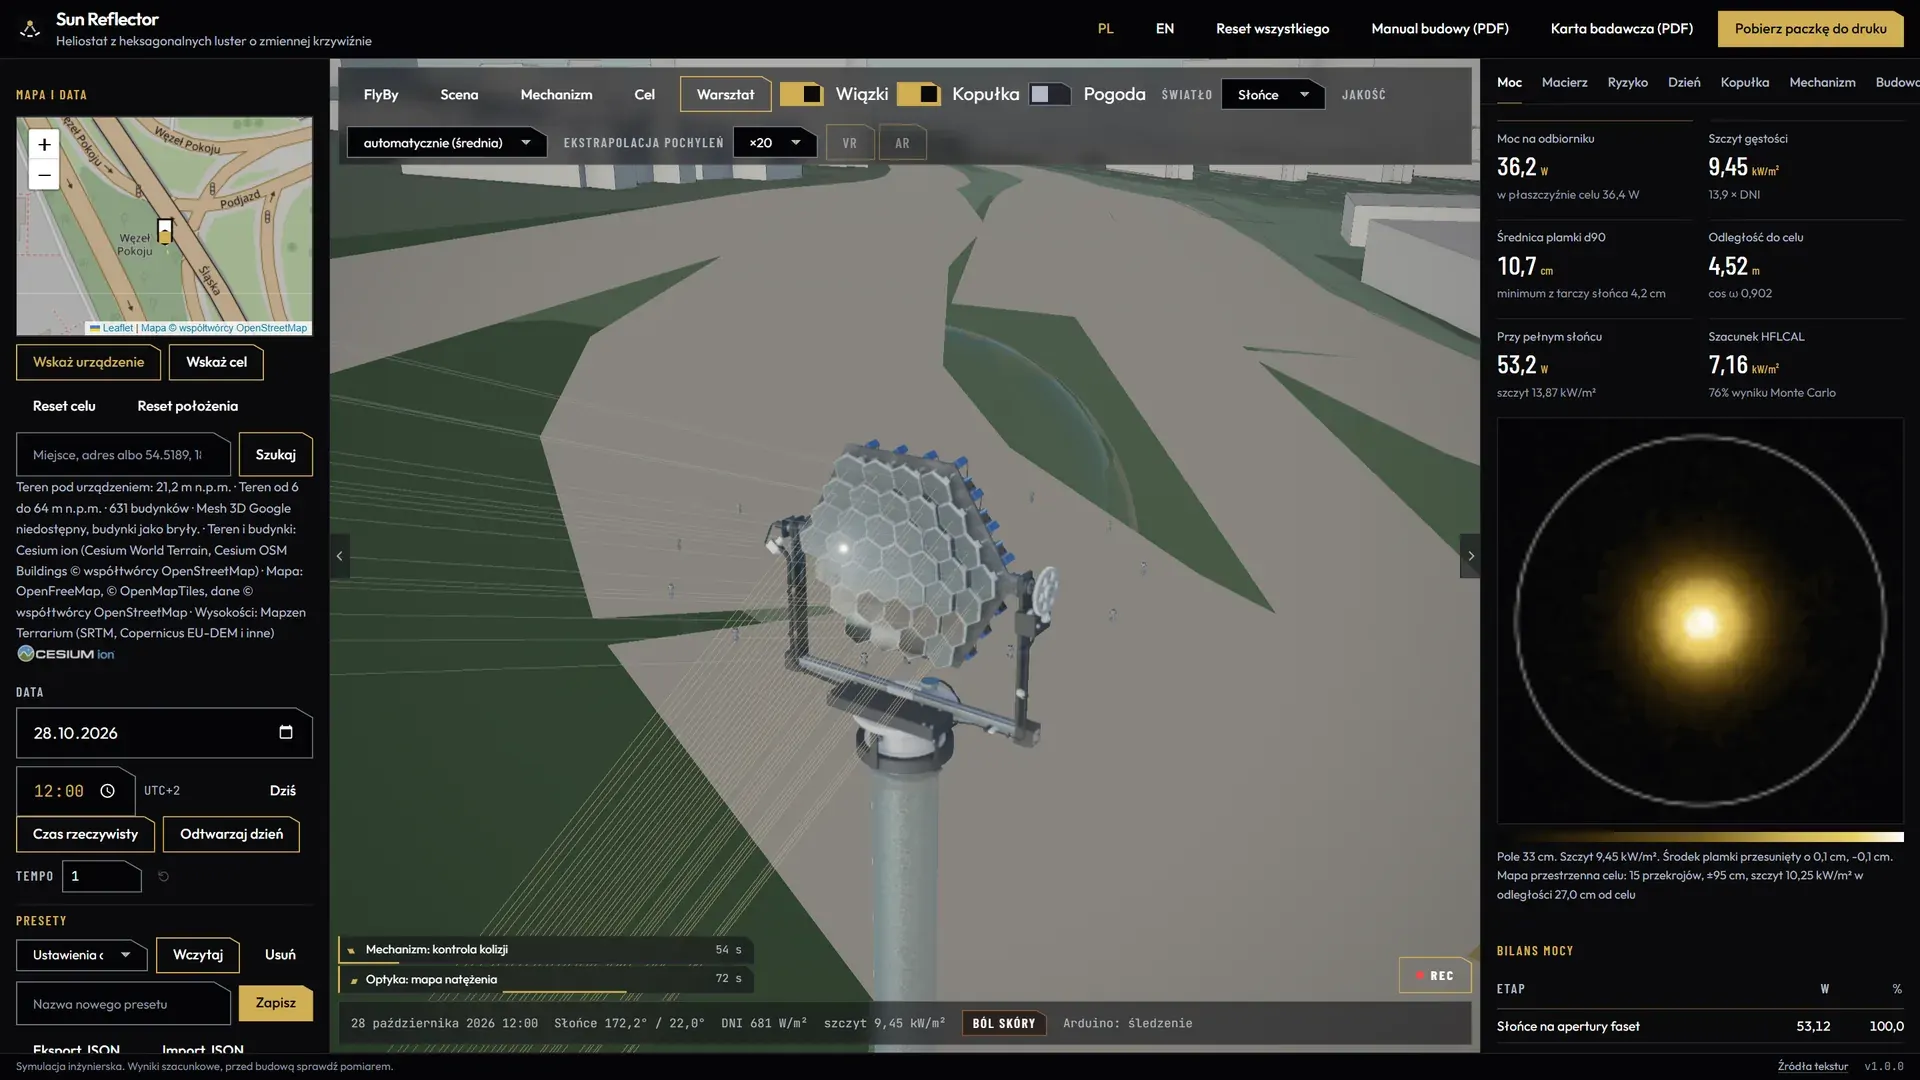
Optikat arvutab Monte Carlo kiirte jälgimine 129 × 129 võrgustikul. 37 tahuga kestab arvutus umbes 0,1 s, nii et sihtpinna intensiivsuskaart muutub koos parameetritega reaalajas.
-
39,0 W-st 57,13 W-st eesmärgi saavutamiseks
26. oktoobri 2026 uurimisleht: DNI 909 W/m² ja 4,47 m kaugusel asuva sihtmärgi korral jõuab sihtmärgini 39,0 W. Maksimaalne energiatihedus on 12,35 kW/m² ning 90% energiast koondub 9,6 cm läbimõõduga ringi.
-
460 Wh päevas, 121,3 kWh aastas
Samal kaardil arvutatakse päeva ja aasta jooksul toodetud energia. Päeva saab vaadata tund-tunnilt, sealhulgas Open-Meteo ilmateabe põhjal.
-
0 kokkupõrget 833 positsioonis
Mehhanismi kontroll kontrollib 209 detailipaari 833 asendis. Seisuga 26. oktoober 2026: kokkupõrkeid pole.
-
Viga alla 0,05 mm
Faasirežiimis jääb iga peegli kesktelje kiir sihtmärgist mööda vähem kui 0,05 mm 4,6 m kaugusel ja 0,2 mm 32 m kaugusel.
-
Turvalävendid
Riskimoodul arvutab kiirgusintensiivsuse HSE ja API RP 521 piirväärtuste järgi: 1,2, 2,5, 9,5, 12,5 ja 25 kW/m², aja nahavalu tekkimiseni ning silmade ohtu Ho jt 2011. aasta uuringu järgi.
04Ruumilahendus
Seade päris asukohas
Seadme ja sihtkoha asukoha saab määrata kaardil või aadressi sisestades. Maastik põhineb kõrgusandmetel, hooned OpenStreetMapi andmetel ning linnamudel Google Photorealistic 3D Tilesi fotogrammeetrial, mida pakub Cesium ion. Sihtkoht võib olla mis tahes punkt ruumis: aken, paneel või seinaosa.
Kuupäev ja kellaaeg valitakse kalendrist või lastakse päeval kiirendatud tempos mööduda. Sama stseen töötab VR-prillides ja AR-režiimis koos ümbritseva keskkonna vaatega (WebXR).
05Ehituskomplekt
Üks nupp: kõik vajalik töötoa jaoks
Nupp „Laadi alla printimiseks mõeldud pakett” laadib alla ZIP-arhiivi, milles on 38 faili ja mis võtab umbes 111 MB. Arhiivis on 28 STL-faili 211 printimiseks ja lõikamiseks mõeldud detailiga ning 4 SVG-joonist plaatide ja peeglite lehtmaterjalist lõikamiseks. Lisaks Arduino visand, materjalide loend CSV- ja Markdown-vormingus, hinnapakkumine ning projekti parameetrid JSON-vormingus.
Vaikimisi konfiguratsiooni materjalide loendis on 107 rida. Osta tuleb 80 detaili, 20 detaili 3D-printida, 4 lehtmaterjalist lõigata ja 3 detaili vormis valada või printida. Kinnituselemente on kokku 340: 70 polti, 30 mutrit ja 240 seibi. Lisaks 74 servot, 5 PCA9685 draiverit, 2 28BYJ-48 mootorit ja DS3231 kell.
Kogu seade kaalub 74,4 kg. Materjalid maksavad 2026. aasta oktoobri hinnakirja järgi 8 608,73 PLN neto ning FDM-printimine võtab umbes 24,7 tundi.
Käsiraamat ja uurimiskaart
Rakendus koostab jooksvaid parameetreid kasutades ehitusjuhendi ja arvutustulemustega uurimiskaardi poola ja inglise keeles, mis on valmis PDF-vormingus printimiseks. 26. oktoobri 2026 versioonis oli ehitusjuhendis 61 A4-lehekülge ja uurimiskaardis 32.
06Juhtseade
Konkreetse projekti jaoks kirjutatud Arduino kood
Generaator valib kontrolleri tahkude arvu järgi: Arduino Uno kuni 61 tahku, Mega 2560 kuni 432 ja ESP32 kuni 864. 37 tahu korral valib see Mega 2560. Sel juhul on visandis 2 128 rida ja hinnanguliselt kulub umbes 44,9 kB välkmälu.
Servod juhivad PCA9685 moodulid, igas moodulis 8 tahku. UTC-aega hoiab DS3231 kell, nullasendi määrab Halli andur ja kalibreerimisandmed salvestatakse EEPROM-i. Kontrolleril on SAFE-nupp ja fokuseeritud kiire võimsuse piiraja.
Virtuaalne Arduino veebibrauseris
Skeleti tuum töötab ka rakenduses. C++-kood tõlgitakse JavaScriptiks ja käivitatakse emuleeritud riistvaral: aeg mikrosekundites, sammude katkestused, Halli anduri hüsterees, servod ja EEPROM. Enne kui midagi plaadile jõuab, on näha, mida kontroller teeb.
07Kasutusvaldkonnad
Milleks heliostaat mõeldud on
-
Päikesepaneelide lisavalgustamine
Peegel suunab lisavalguse paneelile, mis on sel kellaajal varjus või vale nurga all. Valgustugevus tuleb jätta varuga, sest koondatud valgus kuumutab elemendid üle.
-
Punkt- ja pinnaküte
Fokuseeritud valgusvihk soojendab valitud punkti, hajutatud valgusvihk suuremat ala. Juhtseadme võimsuspiirik jälgib läviväärtust.
-
Mitu seadet, üks eesmärk
Lõpuks suunatakse mitu heliostaati samasse punkti. Rakenduse vahekaart „Maatriks” arvutab sellise paigutuse.
-
Optika uurimisstend
Uuringukaart näitab võimsust, intensiivsuse jaotust ja energiat konkreetses asukohas, päeval ja kaugusel.
-
Iseseisev ehitus
STL-fail, materjalide loend, skeem ja juhend viivad detailide printimisest kontrolleri käivitamiseni.
08Projekti olek
Mis meid veel ees ootab
Selle lehe arvud pärinevad simulatsioonist, mitte valmis seadme mõõtmistest. Rakendus ütleb seda ise jaluses: „Insenerisimulatsioon. Tulemused on hinnangulised. Enne ehitamist kontrollige neid mõõtmisega.”
Projekti dokumentatsioonis peame nimekirja 14 teadaolevast puudusest. Näiteks pole juhtseadme korpusel veel sisemust ning 28BYJ-48 mootorite hoidikutesse ei mahu NEMA mootor. VR- ja AR-režiimi testisime emulaatoris, Quest 3 prillidega testimine on veel ees.
Koondunud valgus põletab ja süütab ning selle peegeldus kahjustab nägemist. Enne seadme õue paigaldamist tuleb kontrollida, kuhu valgusvihk päeva jooksul langeb.
Teostatud tööde materjalid
Rakenduse renderdused, versioon 1.0.0, 28. oktoober 2026.
Korduma kippuvad küsimused
Küsimused Sunspoti kohta
Kas Sunspot on tehisintellekt?
Ei. Rakendus ei kasuta ühtegi AI-mudelit. Osade mõõtmed, optika ja koormused arvutab kood valemite ja standardite järgi: NOAA, Monte Carlo, EN 1991-1-4, ISO 6336, ISO 281. AI abil valmis ainult kood: selle kirjutasid AI-agendid, inimene määras nõuded ja kiitis muudatused heaks.
Kui palju rakendus maksab ja kas konto loomine on vajalik?
Rakendus on tasuta ja töötab brauseris aadressil sunspot.hexart.io, kontot pole vaja. Vaikekonfiguratsiooniga seadme materjalid maksavad 2026. aasta oktoobri hinnakirja järgi umbes 8 608,73 PLN neto.
Mida trükipakett sisaldab?
ZIP-arhiiv 38 failiga: 28 STL-faili 211 trükitava ja lõigatava detaili jaoks, 4 SVG-joonist plaatide ja peeglite kohta, Arduino visand, materjalide loend CSV- ja Markdown-vormingus, hinnapakkumine ning projekti parameetrid JSON-vormingus.
Millise Arduino mudeliga kontroller töötab?
Generaator valib kontrolleri tahkude arvu järgi: Arduino Uno kuni 61 tahuni, Arduino Mega 2560 kuni 432 tahuni, ESP32 kuni 864 tahuni. Vaikimisi 37 tahu korral valib see Mega 2560.
Kas saan seadme suurust muuta?
Jah. Projekt kirjeldab 156 parameetrit 13 rühmas: asukoht, eesmärk, peegel, fokuseerimine, kuppel, mehhanism, konstruktsioon, koormused, soojusjuhtimine ja muu. Peeglite rõngaste arvu muutmisel 3-lt 4-le tekib 37 asemel 61 tahku ning pakend, materjalide loend ja eskiis arvutatakse uuesti.
Kui usaldusväärsed on tulemused?
See on insenertehniline simulatsioon. Rakendus esitab hinnangulised tulemused ja soovitab need enne ehitamist mõõtmisega üle kontrollida. Ka sellel lehel toodud arvud pärinevad simulatsioonist, mitte ehitatud eksemplari mõõtmistest.
Kas teil on seade, mida saab kirjeldada parameetritega?
Sunspot valmis kolme päevaga: nõuetest STL-failide, juhtseadme eskiisi ja kasutusjuhendini. Kui ka teie toodet saab arvutada, kirjutage, mida see tegema peab.
Broneerige töötuba Pauliga
Valige 30 minutit või terve töötuba. Broneerige aeg kalendris, kinnitus saabub kohe.